
 par
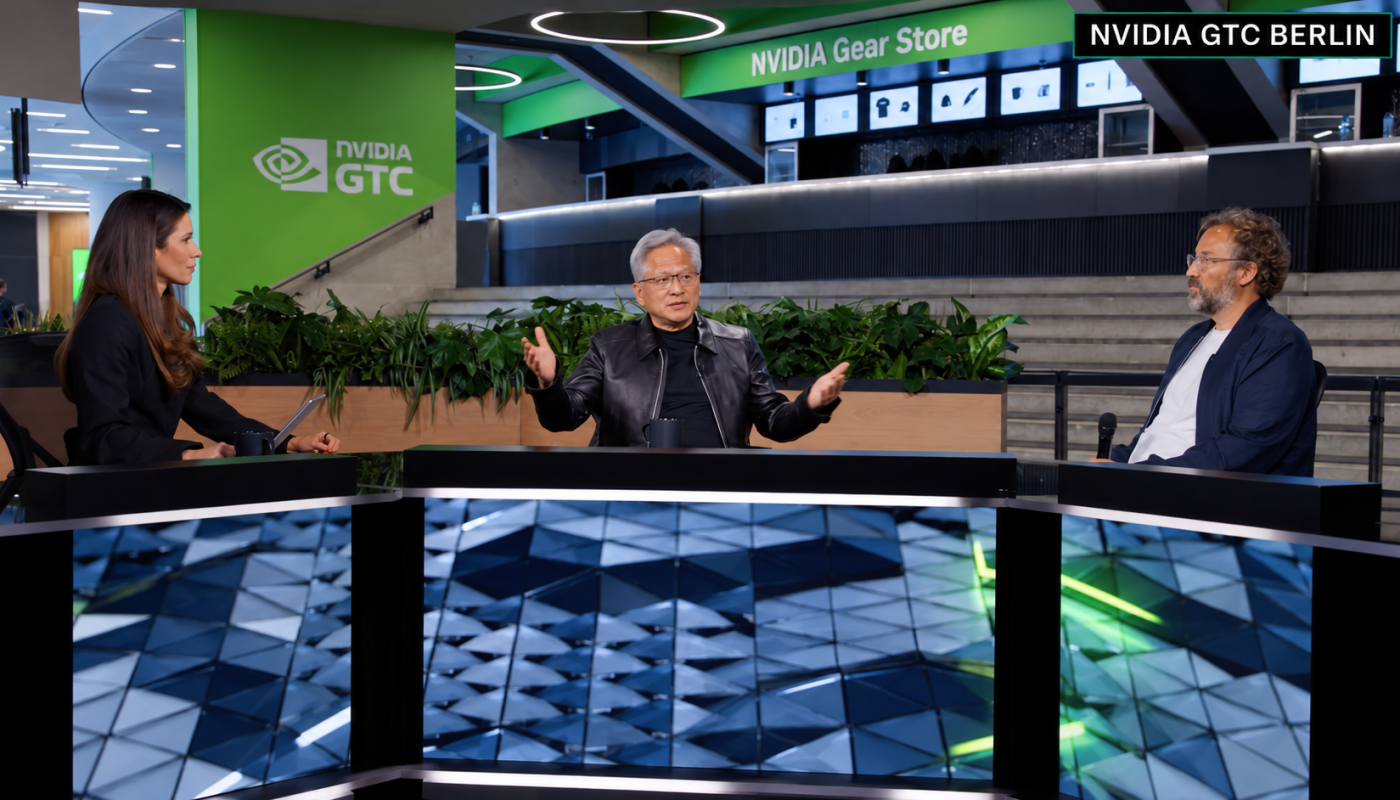
C’est une scène aussi amusante que révélatrice. Sur la scène du Tempodrom de Berlin, lors de la conférence annuelle GTC (GPU Technology Conference), le PDG de Nvidia, Jensen Huang, s’adresse à de petits robots en forme de canard. Trois d’entre eux obéissent et s’allongent pour «faire une sieste», tandis que le quatrième hésite, distrait. «Reste concentré!», lui lance le dirigeant devant un parterre d’ingénieurs amusés.
Au-delà de l’anecdote, l’événement marque un virage industriel majeur : le passage de l’IA générative classique à l’ ‘IA physique’ (Physical AI).
Du virtuel au réel
Jusqu’à présent, l’IA s’est illustrée dans le monde numérique. L’IAgénérative (comme ChatGPT ou DeepSeek) traite et génère du texte, du code ou des images. Elle reste toutefois cantonnée à nos écrans.
L’IA physique, en revanche, désigne des modèles d’intelligence embarqués dans des machines matérielles (robots humanoïdes, bras mécaniques, véhicules autonomes). Ces systèmes perçoivent le monde réel via des capteurs, comprennent les lois de la physique (gravité, frottements) et adaptent leurs mouvements en temps réel. La robotique passe ainsi d’une programmation rigide où chaque geste était codé ligne par ligne à un apprentissage autonome, capable de gérer l’imprévu.
L’humanoïde ou la plateforme standard de demain
Le choix du format humanoïde au détriment des machines spécialisées s’explique principalement par deux raisons pragmatiques. D’une part, les usines, les ateliers et les outils de travail ayant été historiquement conçus par et pour des êtres humains, l’intégration d’un robot bipède permet de réutiliser ces infrastructures existantes sans nécessiter de coûteux aménagements.
D’autre part, le robot humanoïde offre une véritable standardisation, à l’image du smartphone devenant une plateforme universelle pour les applications, il constitue une base matérielle unique capable d’apprendre et d’exécuter de multiples tâches à la volée.
Les Jumeaux Numériques et le Sim-to-Real
Puisqu’entraîner un robot directement dans le monde réel s’avère lent, coûteux et dangereux, Nvidia contourne ce problème grâce à une architecture structurée en trois temps. Tout d’abord, la phase de calcul intensif s’appuie sur des supercalculateurs pour développer et faire évoluer les modèles d’intelligence de base.
Ensuite, l’étape de simulation ultra-réaliste s’appuie sur des jumeaux numériques, des répliques virtuelles d’usines et de robots obéissant aux lois de la physique, ce qui permet à des milliers de machines de s’entraîner simultanément dans l’écosystème Omniverse.
Enfin, la méthode du transfert Sim-to-Real permet de récupérer le logiciel optimisé au cours de ces heures d’apprentissage virtuel pour l’installer directement dans la puce embarquée du robot physique, comme la plateforme Nvidia Jetson Thor.
L’expérience menée avec le robot Microduck, développé avec la start-up française Pollen Robotics et Hugging Face, en a apporté la preuve. Des agents IA autonomes ont conçu l’environnement virtuel, entraîné les robots à sauter, avant d’injecter le code dans les machines physiques.
